xAI 그록봇(Grok Bot) 공개: 지속 메모리와 자체 가상머신을 갖춘 차세대 자율형 AI 팀원
xAI가 지속 메모리와 독립 클라우드 컴퓨터를 갖춘 자율형 에이전트 플랫폼 '그록봇(Grok Bot)'의 구조와 시연을 공개했습니다. 시연 학습(Teach a Task), 네이티브 컴퓨터 유즈, 다중 봇 팀 협업과 인간 참여 승인 규칙 등 3대 핵심 기능을 캡처와 함께 분석합니다.
챗봇을 넘어 자율형 AI 팀원으로의 진화
xAI는 2026년 10월 6일 공식 워크숍 영상 Grok Bot 101을 통해 지속 메모리와 독립된 클라우드 컴퓨터 환경을 갖춘 자율형 에이전트 플랫폼 **그록봇(Grok Bot)**의 상세 구조와 실전 데모를 공개했습니다. 이번 워크숍은 xAI의 마틴 락사마나(Martin Lacsamana, 필드 엔지니어)와 클리프 파노스(Cliff Panos, SpaceX 및 xAI AI 배포 매니저)가 진행을 맡아, 개별 봇 생성부터 다중 봇 팀을 통한 라이브 제품 기획·디자인·발주 협업 시연을 선보였습니다.
그록봇은 기존 대화형 인공지능이 지닌 근본적인 구조적 한계를 넘어서는 데 초점을 맞추었습니다. 과거의 챗봇은 사용자가 질문을 입력하면 답변을 내놓는 단일 턴(Single-turn) 방식이었으며, 브라우저 창을 닫으면 이전 대화 맥락이 초기화되는 무상태(Stateless) 시스템이었습니다. 또한 외부 도구를 연동하더라도 사용자가 매 단계 프롬프트를 쪼개어 직접 작업을 지시해야 하는 도구(Tool)에 머물렀습니다.
반면 그록봇은 사용자가 최종적으로 달성하고자 하는 **결과물(Outcome)**을 맡기면, 에이전트가 스스로 하위 작업(Sub-tasks)을 수립하고 독립된 실행 환경에서 도구를 조작하며 작업을 완결짓는 자율형 AI 팀원(AI Teammate) 패러다임을 지향합니다.
xAI 그록봇의 핵심 아키텍처와 기술적 기반
xAI의 공식 기술 문서와 배포 가이드에 따르면, 그록봇은 단순한 LLM 래퍼가 아니라 클라우드 가상화 인프라와 결합된 자율 에이전트 런타임으로 설계되었습니다.
1. 단일 계정 공유 클라우드 컴퓨터(Shared Cloud VM)
그록봇의 가장 결정적인 아키텍처 특징은 **사용자 계정마다 상시 가동되는 전용 클라우드 가상머신(VM)**이 할당된다는 점입니다. 사용자가 PC나 랩톱을 끄고 모바일 앱을 종료하더라도, 에이전트는 클라우드 머신에서 백그라운드로 장기 실행 작업(Long-running tasks)을 중단 없이 지속합니다. 동일 계정 내에서 생성된 모든 봇들은 이 공용 컴퓨터의 파일시스템, 터미널 CLI 환경, 로그인된 브라우저 세션(예: Google Workspace, Salesforce, 사내 인트라넷 등)을 안전하게 공유합니다. 한 봇이 특정 서비스에 로그인해 두면, 다른 봇 역시 해당 세션을 이어받아 작업을 처리할 수 있습니다.
2. 가상 데스크와 독립된 작업 공간
공유 가상머신 위에서 동작하되, 각 봇은 독립된 역할과 디스플레이 화면(Desks & Screens), 개별 대화 스레드를 갖습니다. 이를 통해 여러 봇이 충돌 없이 동일한 시스템 자원을 활용하면서 각자의 가상 화면에서 병렬로 작업을 수행할 수 있습니다. 한 계정당 최대 50개의 개별 봇과 그룹 채팅 채널을 구성할 수 있으며, 단일 그룹 채팅방에는 최대 6개의 봇이 동시에 참여하여 협업할 수 있습니다.
3. 3단계 도구 실행 계층
그록봇은 외부 소프트웨어와 상호작용할 때 명확한 우선순위 파이프라인을 따릅니다:
- API 및 원격 MCP(Model Context Protocol): 대상 서비스에 공식 API나 MCP 서버가 존재할 경우, 가장 신뢰성 높고 빠른 구조화된 API 호출을 우선 사용합니다.
- 컴퓨터 유즈(Computer Use / GUI 자동화): API가 제공되지 않는 레거시 웹사이트, 맞춤형 사내 도구, 복잡한 디자인 소프트웨어(Figma 등)의 경우, 에이전트가 화면 이미지를 시각적으로 인식하고 마우스 클릭과 키보드 타이핑을 인간처럼 직접 수행합니다.
- 시연 학습(Teach a Task): 정형화된 API가 없는 반복 업무의 경우, 사용자의 시연을 녹화하고 학습하여 재사용 가능한 스킬 루틴으로 패키징합니다.
4. 보안 경계와 컨테이너 신뢰 모델
xAI는 동일 계정 내의 봇들이 파일시스템과 인증 정보를 공유하므로, 봇 상호 간에 물리적인 보안 격리 컨테이너가 형성되는 것은 아니라고 명시했습니다. 따라서 민감한 API 키나 자격 증명이 노출되지 않도록 신뢰 영역 단위로 계정을 분리 운영해야 합니다.
주요 기능 1: 지속 메모리와 독립 클라우드 작업 공간
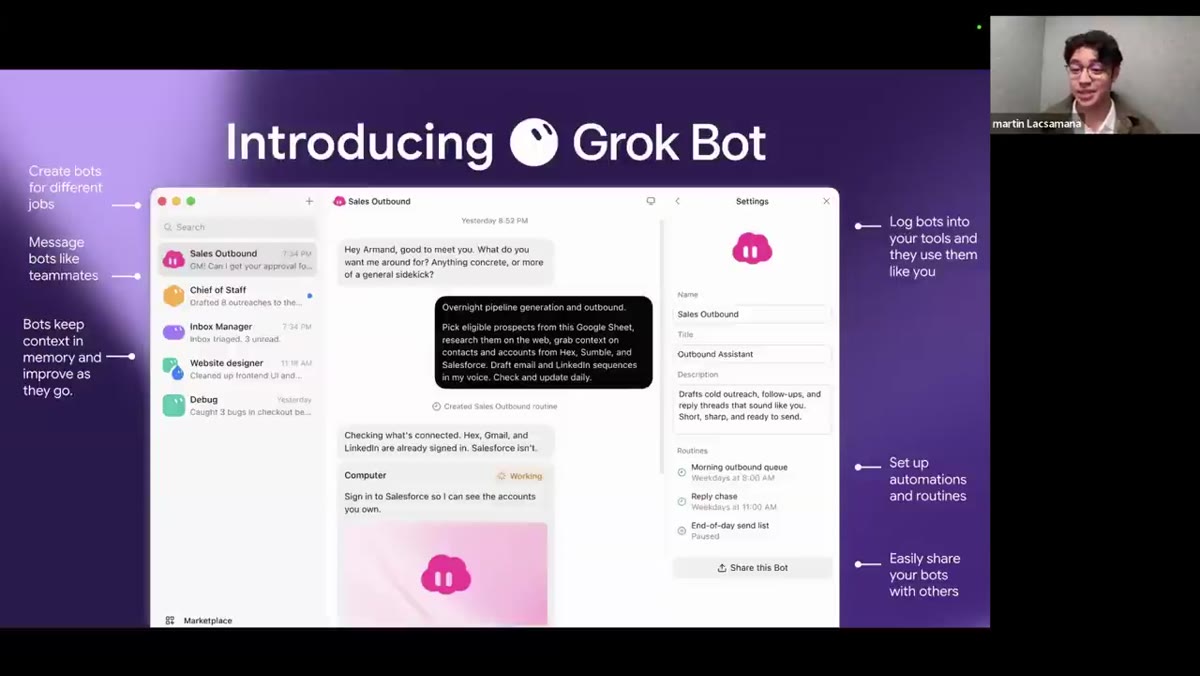
출처: Grok 공식 워크숍 영상 (10:15 구간 그록봇 아키텍처 및 메모리 개요 슬라이드 인용)
그록봇은 대화가 종료되어도 맥락이 휘발되지 않는 **복합 메모리(Compound Context)**를 탑재했습니다. 사용자가 선호하는 폰트, 슬라이드 레이아웃 취향, 이전 프로젝트에서 작성한 코드와 문서 파일의 위치를 장기 기억에 보존합니다.
이를 통해 사용자가 매번 번거롭게 배경 맥락을 처음부터 설명할 필요가 없으며, 시간이 지날수록 사용자의 작업 패턴에 맞춰 결과물의 품질이 정밀해집니다. 또한 정해진 시각(예: 매일 오전 8시 파이프라인 점검, 매주 금요일 보고서 작성 등)에 맞춰 자동으로 작업을 시작하는 스케줄링 및 루틴(Automations & Routines) 설정을 지원하여 완전한 비동기 백그라운드 업무 처리를 구현했습니다.
주요 기능 2: 시연 학습(Teach a Task)과 재사용 가능한 스킬 생성
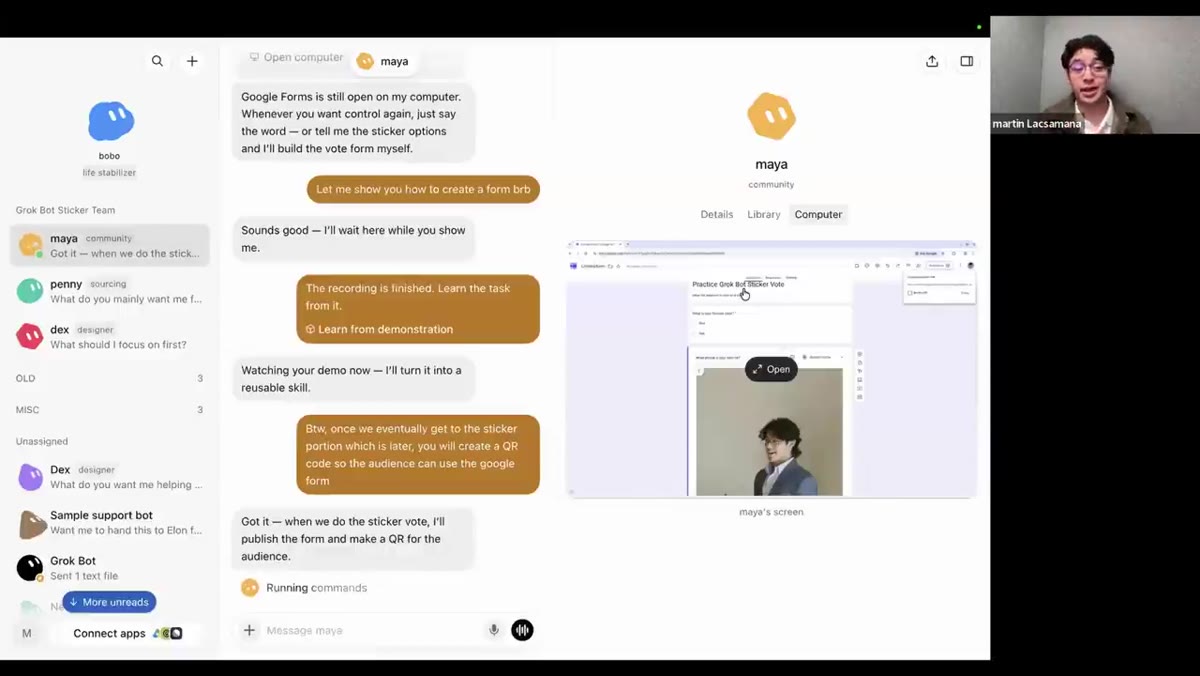
출처: Grok 공식 워크숍 영상 (30:15 구간 마야 봇의 시연 학습 과정 인용)
워크숍에서 가장 큰 주목을 받은 기능 중 하나는 **시연 학습(Teach a Task)**입니다. AI 전용 API가 없는 도구라 하더라도, 사용자가 브라우저나 데스크톱 환경에서 작업을 수행하는 과정을 봇에게 한 번 보여주면(시연) 이를 스스로 학습하는 방식입니다.
실제 데모에서는 커뮤니티 전담 봇인 마야(Maya)에게 Google Form으로 라이브 스티커 투표 양식을 만드는 방법을 시연했습니다. 마야는 사용자의 화면 조작과 액션을 실시간으로 관찰하고, 데모 종료 후 "시연 영상을 바탕으로 재사용 가능한 스킬로 변환하고 있습니다(Watching your demo now — I'll turn it into a reusable skill)"라는 메시지와 함께 워크플로를 내재화했습니다.
이후 마야는 별도의 세부 설명 없이도 투표 항목이 주어지면 스스로 브라우저를 열고 Google Form을 생성한 뒤 관객을 위한 QR 코드까지 자동으로 제작해 공유했습니다. 이는 코딩이나 복잡한 프롬프트 엔지니어링 없이도 누구나 GUI 환경에서 에이전트의 역량을 즉각적으로 확장할 수 있음을 보여줍니다.
주요 기능 3: 다중 봇 협업(Chief of Staff)과 엔터프라이즈 승인 규칙
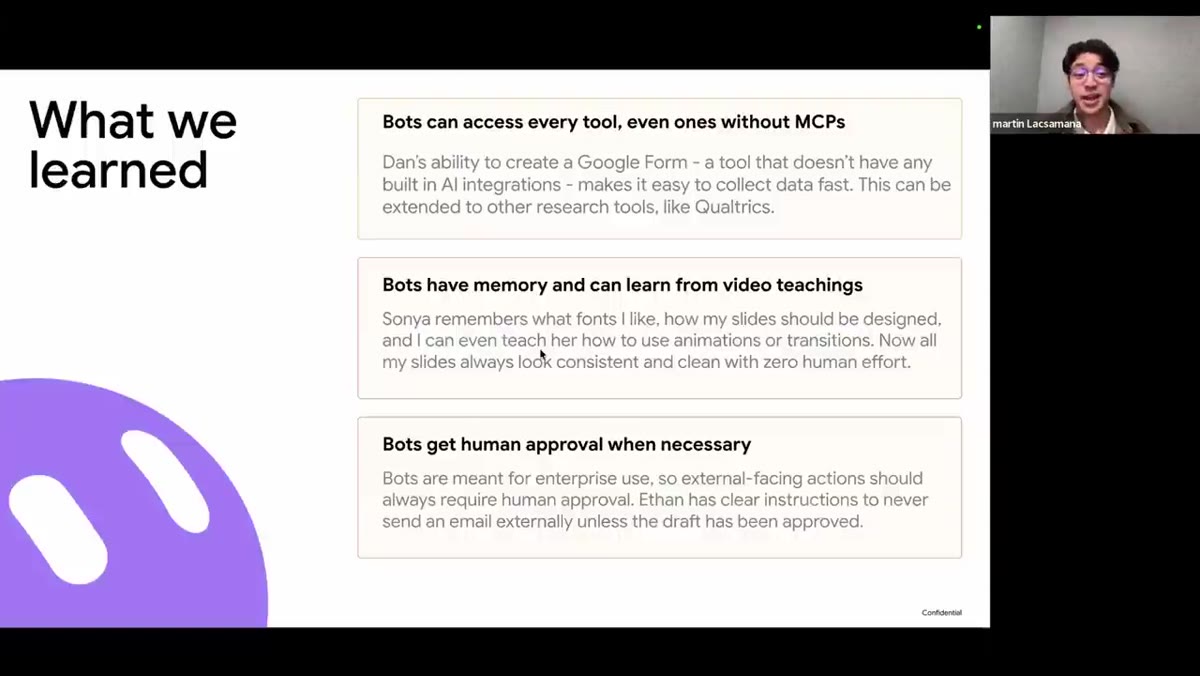
출처: Grok 공식 워크숍 영상 (55:20 구간 워크숍 학습 결론 및 거버넌스 슬라이드 인용)
그록봇은 단일 에이전트의 독자적 수행을 넘어, 전문화된 역할을 가진 여러 봇이 팀을 이루는 **다중 봇 협업(Multi-Bot Teams)**을 지원합니다.
워크숍에서는 스티커 제작 프로젝트를 위해 3종의 전담 봇이 투입되었습니다:
- 덱스(Dex): 디자인 가이드라인을 분석하고 Figma에서 스티커 시안을 생성하는 디자이너 봇
- 마야(Maya): 학습된 스킬을 바탕으로 Google Form 투표 양식을 배포하고 결과를 집계하는 커뮤니티 봇
- 페니(Penny): Grok Voice와 웹 검색을 통해 스티커 실물 제작이 가능한 인쇄 벤더사를 발굴하고 단가를 비교하는 소싱 봇
이 봇들은 그룹 채팅방에서 서로 메시지를 주고받으며 작업 결과물을 인계(Handoff)했습니다. 나아가 한 봇을 **치프 오브 스태프(Chief of Staff, 총괄 비서실장/팀장)**로 승격하여 팀 전체의 작업 우선순위를 지휘하고 병목을 조율하도록 구성할 수 있습니다.
특히 기업 환경 도입을 위한 핵심 안전장치로 **인간 참여 승인 규칙(Approval Rules / Human-in-the-Loop)**이 내장되어 있습니다. 워크숍 결론 슬라이드에서 댄(Dan)이 API 없는 리서치 도구에 접근하고 소냐(Sonya)가 슬라이드 디자인 취향을 기억하는 반면, 이선(Ethan) 봇에게는 "초안이 승인되기 전까지 절대 외부로 이메일을 발송하지 말 것"이라는 명시적 지침이 부여된 사례가 대표적입니다. 외부 고객에게 이메일을 발송하거나, 벤더사에 공식 주문을 넣는 등 되돌릴 수 없는 외부 영향(Side-effects)이 발생하는 작업은 봇이 단독으로 실행하지 못하도록 차단되며, 관리자의 명시적 승인을 거친 뒤에만 실제 외부 작업이 완료되는 엄격한 거버넌스를 갖추었습니다.
에이전트 관점에서 본 그록봇의 기술적 의의
에이전트 공학과 인공지능 엔지니어링 관점에서 그록봇은 다음과 같은 중요한 기술적 시사점을 제공합니다:
- 도구에서 협업 주체로의 전환: 사람이 작업 과정을 하나하나 지시하는 마이크로 매니지먼트에서 벗어나, 목표를 위임하고 결과물과 예외 사항만 관리 감독하는 진정한 '에이전트 가속 워크플로'의 실체를 입증했습니다.
- 컴퓨터 유즈(Computer Use)의 실용적 안착: API 지원 여부에 의존하던 기존 에이전트 프레임워크의 한계를 넘어, 인간이 사용하는 브라우저와 GUI 인터페이스를 시각적으로 직접 조작함으로써 자동화 가능한 엔터프라이즈 업무의 범위를 비약적으로 넓혔습니다.
- 자율성과 거버넌스의 균형: 다중 봇의 자율적 상호작용을 허용하면서도, 치프 오브 스태프를 통한 오케스트레이션과 인간 승인 게이트(Approval Gate)를 결합하여 에이전트의 통제 불가능성 및 오작동 위험을 현실적으로 통제하는 실용적 아키텍처를 제시했습니다.
관련 자료
- Grok 공식 YouTube — Grok Bot 101 워크숍 영상
- xAI 공식 문서 — Grok Bot 개요 및 시작하기
- xAI 공식 발표 — Introducing Grok Bot
- VIVO Wiki — LLM과 AI 에이전트의 차이 이해하기
- VIVO Wiki — LangGraph에서 작업을 중단하고 사람에게 확인받기
- VIVO Wiki — Jev로 에이전트 하네스의 판단 분리하기
- VIVO News — DHH가 밝히는 AI 에이전트 협업과 바이브 코딩, 소프트웨어 사업의 미래
- VIVO News — 로만 얌폴스키 교수가 경고하는 초지능 통제 위험의 6가지 논거
이미지 및 원본 출처
영상과 이미지의 권리는 원저작권자(Grok)에게 있습니다. 원본은 출처 링크에서 확인할 수 있으며, 기사 수정 및 이미지 관련 문의를 받습니다.