Hugging Face LeRobot, OpenArms 원격 조작 데이터 기반 의류 폴딩 학습 영상 공개
10명의 작업자가 OpenArms 로봇을 원격 조작해 수집한 티셔츠 접기 데이터셋과 LeRobot 오픈소스 라이브러리를 활용한 모델 학습 및 로봇 배포 과정을 살펴봅니다.
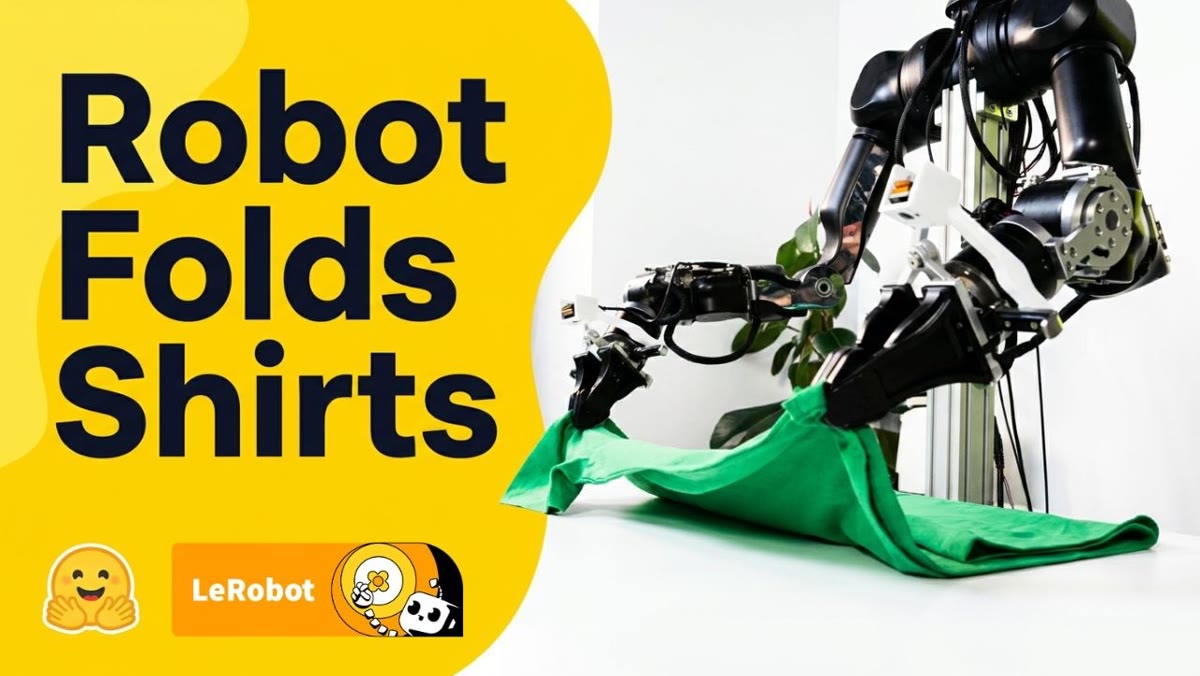
비정형 직물 조작의 과제와 LeRobot 오픈 파이프라인
형태가 고정된 강체(Rigid Body) 부품과 달리 티셔츠 같은 직물은 잡는 위치와 마찰력에 따라 매 순간 모양이 변하는 비정형 객체(Deformable Object)입니다. 전통적인 규칙 기반 역기구학 제어로는 구겨진 소매나 옷깃을 정밀하게 다루기가 매우 까다롭습니다.
Hugging Face 로보틱스 팀이 2026년 4월 9일 공식 공개한 100초 길이의 영상 설명에 따르면, 10명의 작업자가 OpenArms 로봇을 직접 원격 조작(teleoperate)해 티셔츠 접기 데이터를 수집하고, 오픈소스 프레임워크인 LeRobot 라이브러리로 모델을 학습시켜 실제 로봇에 배포했습니다. 관련 학습 모델과 데이터셋 역시 오픈소스로 함께 제공됩니다.
모방 학습 파이프라인과 도입 시 고려점 (편집자 정리)
공식 영상은 데이터 수집부터 학습, 실기 배포에 이르는 과정을 100초 분량으로 압축해 보여줍니다. 영상에서 확인되는 워크플로를 바탕으로 일반적인 로봇 모방 학습 도입 시 점검해 볼 수 있는 엔지니어링 항목을 정리했습니다(아래 표의 체크포인트와 예상 현상은 공식 영상의 발언이 아닌 일반적인 로보틱스 구현 관점의 편집자 해석입니다).
| 학습 단계 | 일반적인 엔지니어링 체크포인트 (편집자 해석) | 참고: 실패 시 나타날 수 있는 현상 |
|---|---|---|
| Teleoperate (원격 시연) | 리더-팔로워 암의 영점(Calibration) 일치 및 작업 영역의 카메라 시야 확보 | 그리퍼가 옷감 끝을 헛집거나 시야 가림(Occlusion) 발생 |
| Record (데이터 수집) | 시작 자세 분산과 다양한 작업 환경을 포함한 에피소드 반복 축적 | 환경 변화나 미세한 주름 위치 차이에 모델 정책이 흔들림 |
| Train (정책 학습) | 시각 입력과 관절 상태를 결합한 행동 청킹(Action Chunking) 등 적절한 정책 모델 적용 | 단발성 떨림(Jitter)이나 단계 전환 지점에서의 지연 현상 |
| Deploy (실기 배포) | 추론 주기와 하드웨어 제어 루프 동기화 및 예외 상황 데이터 보강 | 연속 동작 후반부에서 옷감이 겹칠 때 복구 실패 가능성 |
관련 자료
비정형 물체 조작 분야에서도 표준화된 오픈소스 데이터셋 포맷(LeRobotDataset)과 검증된 라이브러리를 활용하면 연구 및 프로토타입 개발 주기를 줄이는 데 도움이 될 수 있습니다. 로컬 환경에서의 설치와 4단계 명령줄 워크플로는 LeRobot으로 로봇 학습 흐름 이해하기 위키 문서에서 확인할 수 있습니다.
참고 링크
이미지 및 원본 출처
영상과 이미지의 권리는 원저작권자(Hugging Face)에게 있습니다. 원본은 출처 링크에서 확인할 수 있으며, 기사 수정 및 이미지 관련 문의를 받습니다.