Pollen Robotics, $399 오픈소스 2족 보행 AI 로봇 'Microduck' 공개
Pollen Robotics와 Hugging Face가 협업하여 15개 모터, 듀얼 IMU, 온보드 AI 프로세서와 부리 피킹 기능을 갖춘 초소형 오픈소스 2족 보행 로봇 'Microduck'을 399달러에 공개했습니다. MuJoCo 시뮬레이터 기반 Sim-to-Real 강화학습과 엔지니어링 아키텍처를 알기 쉽게 분석합니다.
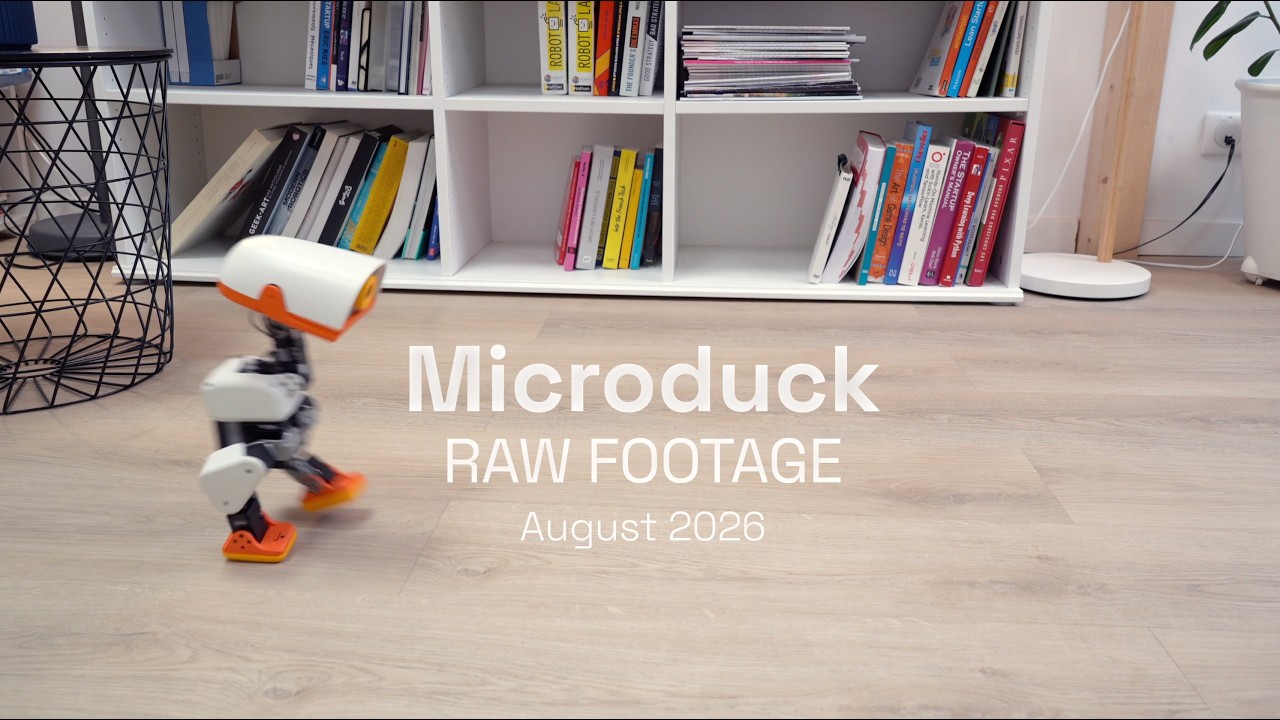
책상 위로 내려온 2족 보행 로봇, Microduck 공개
프랑스의 대표 오픈소스 로보틱스 기업이자 Hugging Face의 로보틱스 계열사인 Pollen Robotics가 공식 영상("We made a new robot.")을 통해 초소형 2족 보행 오픈소스 AI 로봇 **'마이크로덕(Microduck, 모델명 MD-01)'**을 전격 공개했습니다.
그동안 2족 보행(Bipedal) 로봇은 수천만 원에서 수억 원을 호가하는 보스턴 다이내믹스의 아틀라스, 테슬라의 옵티머스, 또는 대형 휴머노이드 상반신 플랫폼(Reachy 2 등)처럼 대기업과 전문 연구소의 전유물이었습니다. 그러나 Pollen Robotics는 이 진입 장벽을 완전히 허물고, 누구나 책상 위에 올려두고 파이썬으로 직접 강화학습을 돌릴 수 있는 $399(약 50만 원대)의 보급형 2족 보행 로봇을 현실화했습니다.
Sim-to-Real 강화학습 및 엔지니어링 아키텍처
MuJoCo 물리 시뮬레이터 가상 강화학습부터 ONNX 경량화, RK3566 온보드 AI 추론 및 15축 모터 제어로 이어지는 엔드투엔드 파이프라인
마이크로덕이 컴팩트한 하드웨어와 합리적인 가격대에서 안정적인 2족 보행과 낙상 자가 복구를 구현한 핵심 기술적 배경은 4단계 'Sim-to-Real(가상에서 현실로)' 아키텍처에 있습니다.
1. 가상 물리 시뮬레이션(MuJoCo) 초고속 병렬 훈련
로봇이 두 발로 걷는 법을 배우려면 수십만 번 넘어지고 균형을 잃는 시행착오가 필수적입니다. 이를 실제 물리 하드웨어에서 수행하면 서보 모터의 기어가 갈리고 플라스틱 외장이 파손되어 실질적인 학습이 불가능합니다.
개발진은 딥마인드의 고성능 물리 엔진인 MuJoCo(MuJoCo/mjlab) 가상 환경에 마이크로덕의 정밀 디지털 트윈을 구축했습니다. GPU 클라우드 상에서 수천 마리의 가상 오리 로봇을 동시에 떨어뜨리고 밀치며, 다양한 마찰력과 경사면에서 뒤뚱뒤뚱 걷고 넘어졌을 때 버둥거리며 스스로 일어나는 **강화학습 정책(RL Policy)**을 초고속으로 학습시켰습니다.
2. 신경망 정책의 경량 ONNX 모델 변환
시뮬레이터에서 완성된 거대한 신경망 정책은 그대로 임베디드 칩에 올리기 무겁습니다. 마이크로덕 툴체인은 학습된 정책을 표준화된 ONNX(Open Neural Network Exchange) 포맷으로 내보내어, 연산 지연(Latency)을 밀리초(ms) 단위로 극소화하고 저전력 환경에 최적화합니다.
3. 온보드 AI 프로세서와 듀얼 IMU 자세 추정
로봇 가슴 내부에는 AI 가속 NPU를 내장한 **Rockchip RK3566 SoC(1GB RAM, 32GB 스토리지)**가 탑재되어 있습니다. 로봇은 클라우드 통신 지연 없이 기기 내부에서 실시간으로 센서 데이터를 융합(Sensor Fusion)합니다.
- 듀얼 IMU(관성 측정 장치): 머리와 몸통에 각각 1개씩 탑재된 IMU가 1초에 수백 번 로봇의 기울기와 회전 가속도를 측정하여 현재 서 있는지, 앞으로 고꾸라졌는지, 뒤집혔는지를 정확히 판단합니다.
- 비전 및 깊이 감지: 전면 카메라와 8x8 ToF(Time-of-Flight) LiDAR 센서를 통해 전방 장애물과의 거리를 인식합니다.
4. 15 DoF 관절 액추에이터와 능동형 부리 조작
마이크로덕은 총 **15개의 독립 서보 모터(15 Degrees of Freedom)**로 구동됩니다. 다리 관절의 정밀 각도 제어를 통해 보행 및 킥 동작을 수행할 뿐만 아니라, 목과 머리의 자연스러운 회전, 그리고 전면 **움직이는 부리(Articulated Beak)**를 집게(Gripper)처럼 열고 닫아 작은 큐브나 장난감을 집어 옮기는 피킹(Pick & Place) 조작이 가능합니다.
마이크로덕(MD-01) 핵심 하드웨어 스펙
공식 발표 자료 및 기술 명세에 따른 하드웨어 사양은 다음과 같습니다.
| 구분 | 세부 사양 | 엔지니어링 특징 |
|---|---|---|
| 규격 및 중량 | 높이 약 25cm, 폭 약 14cm, 무게 800g 미만 | 책상 위 실험에 최적화된 초경량 컴팩트 폼팩터 |
| 관절 자유도(DoF) | 총 15개 스마트 서보 모터 | 다리 관절 보행 제어 + 목/머리 틸트 및 회전 + 개폐형 부리 그리퍼 |
| 두뇌(Compute) | Rockchip RK3566 (AI NPU 내장), 1GB RAM, 32GB eMMC | 온디바이스 실시간 ONNX 정책 신경망 추론 구동 |
| 센서 계층 | 전면 카메라, 8x8 ToF LiDAR, 듀얼 IMU(머리/몸통), 듀얼 NFC | 시각 거리 측정, 6축 자세 기울기 감지, 태그 인터랙션 지원 |
| 전원 인프라 | Sony 규격 NP-F550 탈착식 배터리 (2,600mAh, 7.4V) | 표준 카메라 배터리 호환, 약 1시간 연속 동작, USB-C 충전 |
| 통신 및 조작 | Wi-Fi, Bluetooth, 무선 게임패드 컨트롤러 기본 번들 | 원격 텔레오퍼레이션 및 무선 파이썬 SDK 실시간 제어 |
| 가격 | 미화 $399 (출시 기념 사전 예약가 기준) | 연구용 로봇 대비 1/100 수준의 압도적 가격 경쟁력 |
기술적으로 쉽게 이해하는 핵심 원리 (Q&A)
Q1. 2족 보행 로봇은 왜 그렇게 개발하기 어려웠나요?
바퀴 로봇이나 4족 보행 로봇(강아지 로봇)은 서 있는 것만으로도 무게 중심이 바닥 면 안에 있어 안정적입니다. 반면 2족 보행은 한 발을 뗄 때마다 로봇 전체가 한쪽으로 기울어지는 **'지속적으로 넘어지는 상태를 통제하는 기술'**입니다.
과거에는 복잡한 수학 공식과 역기구학(ZMP 제어)으로 모든 관절의 모터를 일일이 계산해 통제해야 했기에 슈퍼컴퓨터급 연산과 수천만 원짜리 정밀 모터가 필요했습니다. 하지만 최근의 심층 강화학습은 모터와 센서 데이터의 패턴을 AI 신경망이 스스로 학습하기 때문에, $399짜리 보드에서도 오차를 유연하게 흡수하며 넘어지지 않고 걸을 수 있습니다.
Q2. 로봇이 엎어졌을 때 어떻게 혼자 일어날 수 있나요?
마이크로덕은 머리와 가슴의 **듀얼 IMU(기울기 감지 센서)**를 통해 현재 로봇이 바닥에 어떤 자세로 엎어져 있는지 감지합니다.
이후 MuJoCo 가상 환경에서 수백만 번 훈련된 '낙상 자가 복구(Fall Recovery) 전용 신경망'이 가동되어, 다리를 버둥거리며 몸을 비틀고 팔과 부리를 바닥에 지지해 오뚝이처럼 중심을 잡고 다시 두 발로 일어섭니다. 사용자가 번거롭게 손으로 주워 세워줄 필요가 없습니다.
오픈소스 생태계와 시사점: 로보틱스의 '아두이노' 모먼트
마이크로덕의 진정한 가치는 하드웨어 자체보다 Hugging Face 생태계와 직결된 100% 오픈소스 소프트웨어 스택에 있습니다.
- pollen-robotics/microduck: 로봇의 온보드 런타임 및 Python 제어 SDK가 Apache 2.0 라이선스로 공개되어 있습니다.
- pollen-robotics/microduck_rl: MuJoCo 기반 강화학습 시뮬레이션 환경, 보행 학습 스크립트, ONNX 모델 변환 파이프라인 전체가 오픈소스로 제공됩니다.
과거 컴퓨터 공학에서 '라즈베리 파이'가 학생과 개발자들에게 저렴한 리눅스 컴퓨터를 보급해 사물인터넷(IoT) 혁명을 촉발했듯, 마이크로덕은 연구실에 갇혀 있던 '피지컬 AI(Physical AI/Embodied AI)'를 대중화하는 중요한 기폭제가 될 것입니다.
참고 링크
이미지 및 원본 출처
영상과 이미지의 권리는 원저작권자(Pollen Robotics)에게 있습니다. 원본은 출처 링크에서 확인할 수 있으며, 기사 수정 및 이미지 관련 문의를 받습니다.